Der Bewegungssensor (IMU) des Nano misst Neigung und Drehung während des Flugs. Beim Kalibrieren lernt der Nano, wie waagerecht und Stillstand für Ihre Platine aussehen, was Winkel, Neigung und Schienenwinkel genau hält.
Es dauert ein paar Minuten und ist nur einmal nötig, Sie können es aber jederzeit wiederholen. Ein unkalibrierter Nano fliegt und zeichnet ganz normal auf, seine Winkel sind aber weniger genau, und die Fluginfo-Seite weist darauf hin, dass er nicht kalibriert war.
Eine Kalibrierung starten
- Schließen Sie den Nano per USB an und öffnen Sie
device_calibration.txtauf seinem Laufwerk. - Ändern Sie die 0 in der ersten Zeile in 1, speichern Sie die Datei und werfen Sie das Laufwerk aus.
- Ziehen Sie das USB-Kabel ab und schalten Sie den Nano ein. Statt sich auf einen Flug vorzubereiten, beginnt er sofort mit der Kalibrierung.
Im Akkubetrieb ist das Kabel nicht im Weg, während Sie die Platine durch die einzelnen Positionen drehen. Der Nano setzt die erste Zeile selbst auf 0 zurück, wenn er fertig ist. Sie können eine Kalibrierung auch über das Tool Nano USB Settings starten.
Schritt 1: Gyroskop
Legen Sie den Nano flach auf eine feste, vibrationsfreie Unterlage und berühren Sie ihn nicht.
| LED | Was zu tun ist |
|---|---|
| Dauerhaft Rot, 3 Sekunden | Treten Sie zurück |
| Rot blinkend, etwa 11 Sekunden | Halten Sie ihn völlig still, während er misst |
| Bernsteinfarben | Er wurde bewegt. Lassen Sie ihn fertig werden und führen Sie die Kalibrierung dann erneut durch |
| Drei grüne Blitze | Fertig, weiter zum Beschleunigungssensor |
Schritt 2: Beschleunigungssensor
Als Nächstes legen Sie den Nano in sechs Positionen, eine für jede Seite, damit er die Schwerkraft in jeder Richtung messen kann. Er fragt sie immer in derselben Reihenfolge ab und zeigt die Farbe jeder Position 2 Sekunden lang an, bevor er beginnt.
| Farbe | Position |
|---|---|
| Blau | Flach liegend, Bauteilseite oben |
| Violett | Flach liegend, Bauteilseite unten |
| Cyan | Auf der Seite, Bauteilseite zu Ihnen, Micro-USB rechts |
| Gelb | Auf der Seite, Bauteilseite zu Ihnen, Micro-USB links |
| Weiß | Aufrecht stehend, Bauteilseite zu Ihnen, Micro-USB unten |
| Grün | Aufrecht stehend, Bauteilseite zu Ihnen, Micro-USB oben |
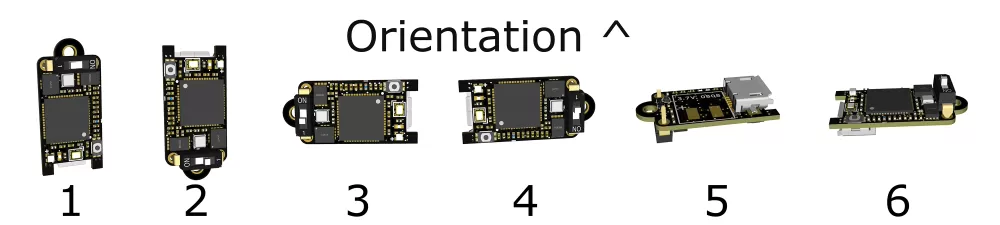
Während Sie jede Position ausrichten, zeigt die LED, wie es läuft:
| LED | Bedeutung |
|---|---|
| Rot | Falsch herum |
| Pink | Fast, aber nicht rechtwinklig |
| Dauerhaft Cyan | Ausgerichtet und misst. Still halten |
| Drei grüne Blitze | Position erfasst, weiter zur nächsten |
Der Rhythmus ist jedes Mal gleich: ausrichten, bis das Licht cyan wird, still halten bis zu den grünen Blitzen, dann weiter. Dazwischen gibt es keine Eile.
Wenn sie abgeschlossen ist
Nach der sechsten Position blinkt der Nano fünfmal blau und startet neu. Ist er angeschlossen, verschwindet sein Laufwerk und erscheint wieder. Die Kalibrierung wird im eigenen Speicher des Nano abgelegt und bleibt beim Ausschalten erhalten.
Um zu prüfen, ob es geklappt hat, öffnen Sie device_information.html und suchen in der Kalibrierungszeile nach Calibrated, oder öffnen Sie device_calibration.txt erneut, die nun die gemessenen Werte auflistet, mit der ersten Zeile wieder auf 0.
Der Nano zeichnet außerdem auf, wie rechtwinklig und wie ruhig jede Position gehalten wurde, und speichert diese Kalibrierungsqualität mit jedem Flug, sodass Sie sie auf jeder Fluginfo-Seite sehen.