Jeder Höhenwert des Nano beginnt als Luftdruckmessung, und während eines Flugs wird dieser Druck von Dingen durcheinandergebracht, die nichts mit der wahren Höhe der Rakete zu tun haben. Zwei Verfahren machen aus den Rohwerten den sauberen Flug, den Sie in Ihren Daten sehen, und beide laufen direkt auf dem Nano, wenn der Flug gespeichert wird.
- TrueFuse nutzt den Bewegungssensor, um die Höhe dort zu korrigieren, wo dem Druck nicht zu trauen ist.
- TruePath entfernt Fehler aus der Höhenkurve und verbessert die Daten wirklich, ohne Schätzungen zu verwenden oder Daten zu erfinden.
Diese Seite erklärt, was beide für Sie tun, warum sie nach dem Flug statt währenddessen laufen und wie Ihre Geschwindigkeit und Ihr Apogäum daraus entstehen.
Was TrueFuse tut
TrueFuse ist unser Fusionsfilter für die Höhe. Er kombiniert das Barometer mit Beschleunigungssensor und Gyroskop, um die Höhe auf der Startrampe und beim Start korrekt zu halten, wo Motor und Luftströmung an den Entlüftungslöchern den Druck verfälschen, während die Rakete stark beschleunigt. Außerdem überbrückt er andere kurze Druckstörungen anhand des eigenen Verlaufs des Flugs. Außerhalb dieser Momente ist die Ausgabe das Barometer. Er erfindet nie Höhe.
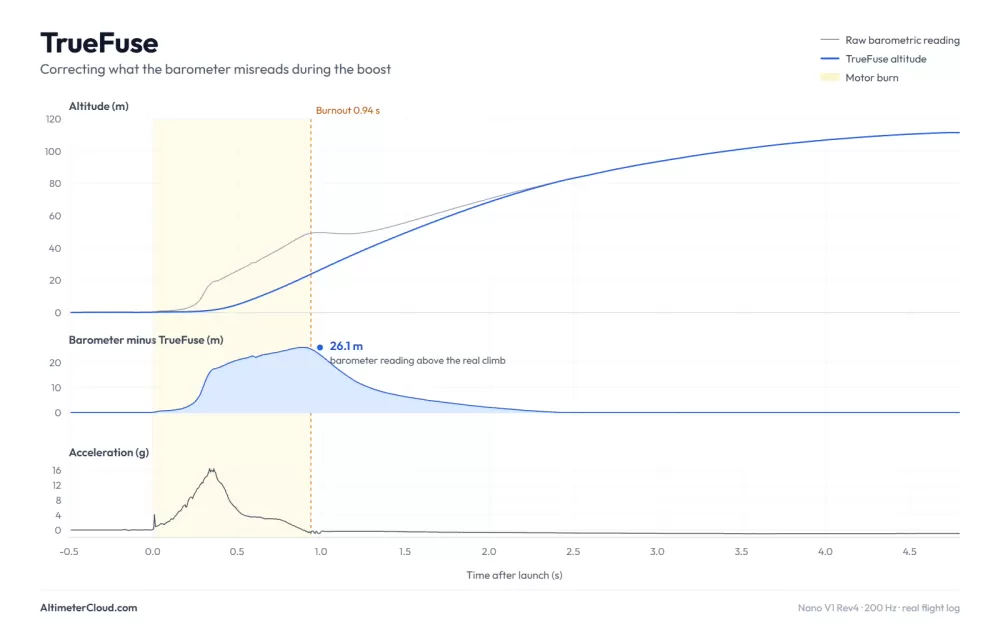
Ein Boost mit Revision 4, bei dem das Barometer bis zu 26 m zu hoch misst. TrueFuse nutzt den Bewegungssensor, um dem tatsächlichen Steigflug zu folgen.
TrueFuse braucht den Bewegungssensor und läuft daher auf Boards ab Revision 4; ältere Boards verwenden nur TruePath. Kann er bei einem Flug nicht eingesetzt werden, etwa bei einer sehr kurzen Aufzeichnung, wird die Barometerhöhe so an TruePath übergeben, wie sie aufgezeichnet wurde, und die Fluginfo-Seite zeigt, ob TrueFuse angewendet wurde.
Was TruePath tut
TruePath ist unser selbst entwickeltes Filtersystem. Während eines Flugs wird der Druck um den Sensor durch alles Mögliche gestört: den scharfen Stoß einer Ausstoßladung, die Stoßwellen beim Durchbrechen der Schallmauer, Rütteln und Pendeln am Fallschirm im Wind und sogar Sonnenlicht auf dem Sensor. All das erscheint in der Rohkurve als Spitzen und Wackeln, die keine echten Höhenänderungen sind.
TruePath findet diese Spitzen, entfernt sie und glättet dann die Kurve. Die Glättung richtet sich nach der Zeit statt nach der Anzahl der Messwerte, verhält sich also bei jeder Aufzeichnungsrate gleich, und ist um das Apogäum enger als am Fallschirm. Schnelle, echte Momente wie die Umkehr am Apogäum bleiben scharf, ohne die Verzögerung, die ein einfaches Mitteln der Messwerte bringen würde.
TruePath erfindet keine Daten und schätzt nicht, wohin Ihre Rakete geflogen ist. Es arbeitet nur mit den Messwerten, die der Nano aufgezeichnet hat, erkennt die eindeutig falschen und entfernt sie. Übrig bleibt der echte Flug der Rakete: der wahre Pfad durch Ihre Daten.
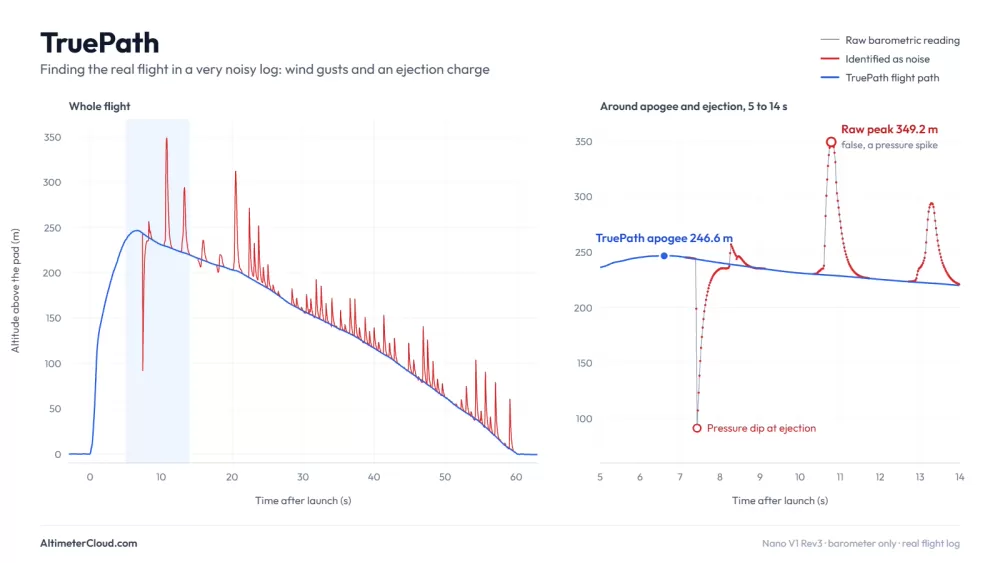
Ein alter Flug mit Revision 3, mit weit mehr Windrauschen als bei den aktuellen Sensoren, dazu eine Ausstoßladung. Für den Filter ist das ein härterer Test, deshalb ist er ein gutes Beispiel.
Warum der Nano nach dem Flug verarbeitet
Manche Altimeter sind zugleich Flugcomputer, die Ladungen zünden oder Luftbremsen steuern, und müssen ihre Messwerte deshalb live filtern, sobald sie eintreffen. Der Nano ist ein reines Altimeter ohne Ausgänge und hat daher keinen Grund, die Daten in Echtzeit zu bereinigen. Während des Flugs zeichnet er die Rohwerte auf, ab Revision 4 bis zu 833-mal pro Sekunde, und hebt die gesamte Verarbeitung für danach auf.
Die Arbeit am vollständigen Flug ist ein echter Vorteil: Die Filter können sehen, was vor und nach jedem Punkt kam, was ein Live-Filter nie kann, weil der Rest des Flugs noch nicht stattgefunden hat. Dieses vollständigere Bild ist ein Grund, warum das Ergebnis so sauber ist.
Dieselbe Verarbeitung läuft, ob der Flug nach der Landung normal gespeichert oder beim nächsten Einschalten durch die Protokollwiederherstellung neu aufgebaut wird.
Nichts wird weggeworfen
Ein ACLZ-Flugprotokoll enthält die rohe barometrische Höhe in einer eigenen Spalte, genau so, wie sie vor jeder Verarbeitung gemessen wurde, sodass Sie immer sehen können, was die Verarbeitung getan hat, und selbst urteilen können. Aus demselben Grund zeigt die Fluginfo-Seite das rohe und das verarbeitete Apogäum nebeneinander.
Das Speichern dauert einen Moment
Die Verarbeitung ist die schwerste Arbeit, die der Nano leistet. Bei einem langen Protokoll mit 833 Hz kann sie bis zu etwa 2,5 Minuten dauern, bei schwachem Akku länger, weil der Nano dann seinen Prozessor verlangsamt, um die Zelle zu schonen. Lassen Sie ihn eingeschaltet, bis er fertig ist. Die LED zeigt jede Phase:
| LED | Phase |
|---|---|
| Pink | Das Speichern hat begonnen |
| Rot, Grün, dann Weiß | TrueFuse |
| Rot, Grün, dann Orange | TruePath |
| Rot, Grün, dann Blau | Schreiben und Signieren des Protokolls |
| Dauerhaft Blau, dann 20 schnelle weiße Blitze | Gespeichert und geprüft |
Geschwindigkeit und Apogäum
Beide stammen aus der fertigen, verarbeiteten Kurve, nicht aus den Rohwerten.
Geschwindigkeit ist die Änderungsrate der Höhe, berechnet über ein kurzes Fenster um jeden Messwert, das um den Brennschluss herum verengt wird, damit die Spitze nicht verschmiert. Da TrueFuse den Steigflug bereits korrigiert hat, läuft die Geschwindigkeit ruhig durch Zündung und Druckstörungen eines schnellen Boosts, statt mit ihnen zu springen.
Apogäum ist der höchste Punkt der verarbeiteten Kurve über der Startrampe. Eine einzelne verirrte Spitze in den Rohdaten könnte wie ein kurzer Höhensprung aussehen und für den Gipfel gehalten werden; wird das Apogäum aus der verarbeiteten Kurve gelesen, gibt der Wert wieder, wohin die Rakete wirklich gekommen ist.
Der Nano erkennt das Apogäum auch live während des Flugs, aber nur, um den Wechsel des Hybridmodus und das Ende der Aufzeichnung zu steuern. Das Apogäum in Ihrem Protokoll, auf der LED und auf der Fluginfo-Seite ist immer das beim Speichern berechnete.
Passen Sie später auf der Altimeter Cloud den Bodendruck oder die Temperatur an, berechnet sie die Höhe aus denselben verarbeiteten Daten neu, sodass Ihr korrigierter Flug genauso sauber bleibt.
Flugereignisse
Beim Speichern ermittelt der Nano außerdem die wichtigsten Momente des Flugs aus der gesamten Aufzeichnung: Abheben, Brennschluss (bei mehrstufigen Flügen jede Stufe), Ausstoß, Apogäum, Landung und Landegeschwindigkeit. Bei Boards ab Revision 4 bestimmt er zudem den Winkel der Startschiene aus den Messwerten auf der Rampe kurz vor dem Abheben. Diese erscheinen im Protokoll-Header und auf der Fluginfo-Seite.