Każdy odczyt wysokości w Nano zaczyna się jako pomiar ciśnienia powietrza, a podczas lotu na to ciśnienie wpływają czynniki, które nie mają nic wspólnego z rzeczywistą wysokością rakiety. Dwa procesy zamieniają surowe odczyty w czysty lot, który widzisz w danych, i oba działają na samym Nano podczas zapisywania lotu.
- TrueFuse korzysta z czujnika ruchu, aby poprawić wysokość tam, gdzie ciśnieniu nie można ufać.
- TruePath usuwa błędy z przebiegu wysokości i rzeczywiście poprawia dane, bez szacunków i wymyślania danych.
Ta strona wyjaśnia, co każdy z nich robi dla Ciebie, dlaczego działają po locie, a nie w jego trakcie, i jak powstają z nich prędkość i apogeum.
Co robi TrueFuse
TrueFuse to nasz filtr fuzji wysokości. Łączy barometr z akcelerometrem i żyroskopem, aby utrzymać prawidłową wysokość na wyrzutni i podczas startu, gdy silnik i przepływ powietrza obok otworów wentylacyjnych zakłócają odczyt ciśnienia przy silnym przyspieszaniu rakiety. Pokonuje też inne krótkie zakłócenia ciśnienia, opierając się na trendzie samego lotu. Poza tymi momentami na wyjściu jest barometr. Nigdy nie wymyśla wysokości.
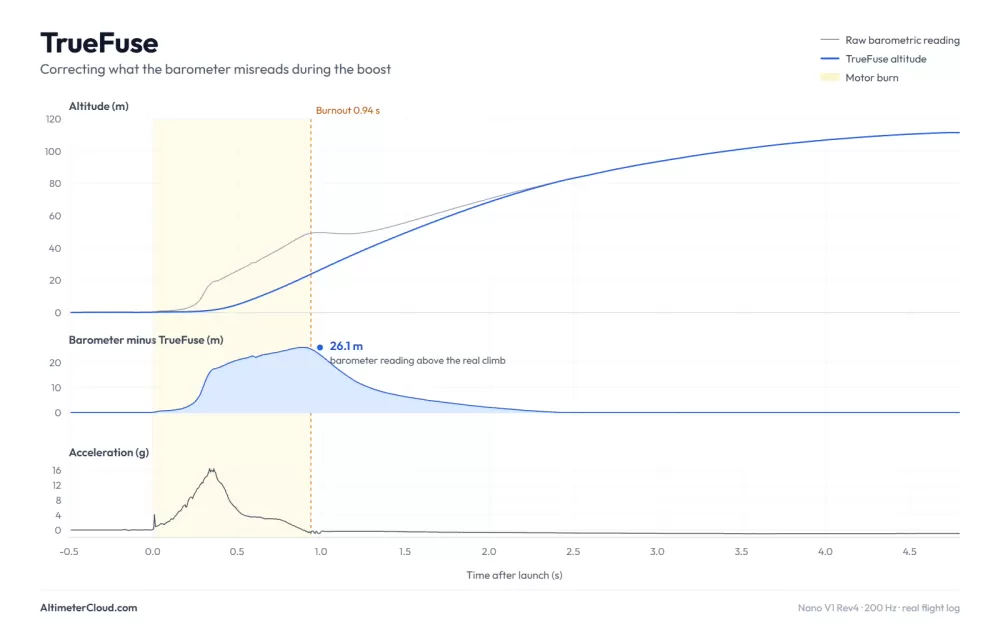
Faza napędu na rewizji 4, w której barometr pokazuje do 26 m za dużo. TrueFuse korzysta z czujnika ruchu, aby śledzić rzeczywiste wznoszenie.
TrueFuse wymaga czujnika ruchu, więc działa na płytkach w rewizji 4 i nowszych; starsze płytki korzystają tylko z TruePath. Jeśli nie da się go zastosować w danym locie, na przykład przy bardzo krótkim zapisie, wysokość z barometru trafia do TruePath w postaci, w jakiej ją zapisano, a strona informacji o locie pokazuje, czy TrueFuse został zastosowany.
Co robi TruePath
TruePath to nasz własny system filtrowania. Podczas lotu ciśnienie wokół czujnika zakłóca wiele rzeczy: ostry impuls ładunku wyrzucającego, fale uderzeniowe przy przekraczaniu bariery dźwięku, szarpanie i kołysanie pod spadochronem na wietrze, a nawet słońce padające na czujnik. Wszystko to pojawia się w surowym przebiegu jako skoki i drgania, które nie są prawdziwymi zmianami wysokości.
TruePath znajduje te skoki, usuwa je, a potem wygładza przebieg. Wygładzanie jest określone czasem, a nie liczbą próbek, więc działa tak samo przy każdej częstotliwości zapisu, i jest ciaśniejsze w okolicy apogeum niż pod spadochronem. Szybkie, rzeczywiste momenty, takie jak zawrót w apogeum, pozostają ostre, bez opóźnienia, jakie dałoby zwykłe uśrednianie odczytów.
TruePath nie wymyśla danych ani nie szacuje, gdzie poleciała rakieta. Pracuje wyłącznie na odczytach zarejestrowanych przez Nano, rozpoznaje te wyraźnie błędne i je usuwa. To, co zostaje, to rzeczywisty lot rakiety: prawdziwa ścieżka w Twoich danych.
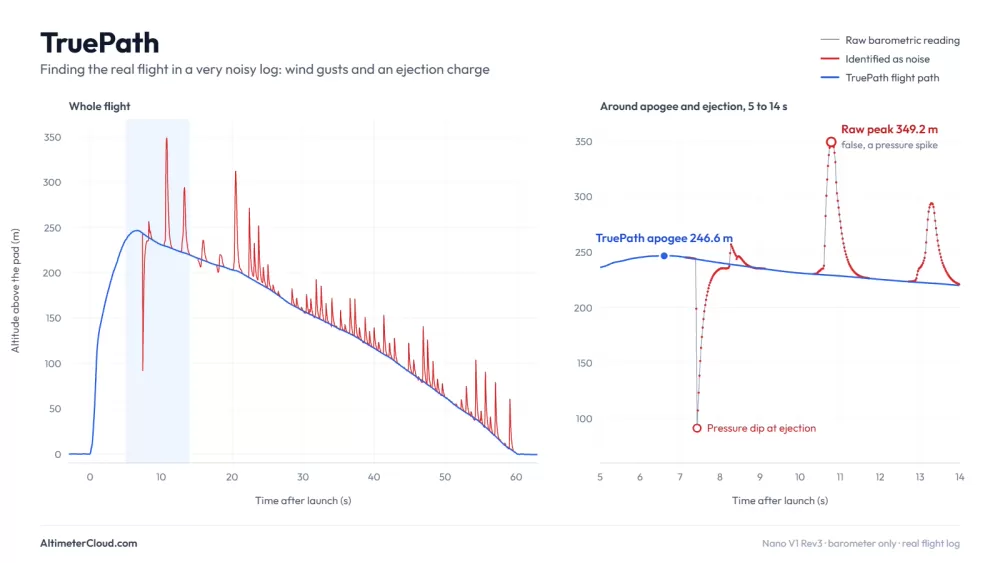
Stary lot na rewizji 3, z dużo większym szumem od wiatru niż w obecnych czujnikach, do tego z ładunkiem wyrzucającym. To trudniejszy test dla filtra i dlatego jest dobrym przykładem.
Dlaczego Nano przetwarza dane po locie
Niektóre wysokościomierze pełnią też rolę komputerów pokładowych, odpalając ładunki lub sterując hamulcami aerodynamicznymi, więc muszą filtrować odczyty na bieżąco, w miarę ich napływania. Nano to czysty wysokościomierz bez wyjść, więc nie ma powodu, aby oczyszczać dane w czasie rzeczywistym. Podczas lotu zapisuje surowe odczyty, na płytkach w rewizji 4 i nowszych do 833 razy na sekundę, a całe przetwarzanie zostawia na później.
Praca na całym locie naraz to realna przewaga: filtry widzą, co było przed każdym punktem i po nim, czego filtr działający na bieżąco nigdy nie zobaczy, bo reszta lotu jeszcze się nie wydarzyła. Ten pełniejszy obraz jest jednym z powodów, dla których wynik jest tak czysty.
To samo przetwarzanie działa niezależnie od tego, czy lot jest normalnie zapisywany po lądowaniu, czy odtwarzany przez odzyskiwanie zapisów przy następnym włączeniu.
Nic nie jest wyrzucane
Zapis lotu ACLZ przechowuje surową wysokość barometryczną w osobnej kolumnie, dokładnie tak, jak została zmierzona przed jakimkolwiek przetwarzaniem, więc zawsze możesz zobaczyć, co zrobiło przetwarzanie, i ocenić to samodzielnie. Z tego samego powodu strona informacji o locie pokazuje surowe i przetworzone apogeum obok siebie.
Zapisywanie chwilę trwa
Przetwarzanie to najcięższa praca, jaką wykonuje Nano. Przy długim zapisie z częstotliwością 833 Hz może potrwać do około 2,5 minuty, a przy słabym akumulatorze dłużej, ponieważ Nano wtedy spowalnia procesor, aby chronić ogniwo. Zostaw go włączonego, aż skończy. Dioda pokazuje każdy etap:
| LED | Etap |
|---|---|
| Różowy | Zapisywanie się rozpoczęło |
| Czerwony, zielony, potem biały | TrueFuse |
| Czerwony, zielony, potem pomarańczowy | TruePath |
| Czerwony, zielony, potem niebieski | Zapisywanie i podpisywanie zapisu |
| Ciągły niebieski, potem 20 szybkich białych błysków | Zapisano i sprawdzono |
Prędkość i apogeum
Oba pochodzą z gotowego, przetworzonego przebiegu, a nie z surowych odczytów.
Prędkość to tempo zmiany wysokości, obliczane w krótkim oknie wyśrodkowanym na każdej próbce i zawężanym w okolicy końca pracy silnika, aby szczyt się nie rozmywał. Ponieważ TrueFuse już poprawił wznoszenie, prędkość przechodzi spokojnie przez zapłon i zakłócenia ciśnienia szybkiej fazy napędu, zamiast skakać razem z nimi.
Apogeum to najwyższy punkt przetworzonego przebiegu nad wyrzutnią. Pojedynczy zbłąkany skok w surowych danych mógłby wyglądać jak krótki wzrost wysokości i zostać wzięty za szczyt; odczyt apogeum z przetworzonego przebiegu oznacza, że wartość odpowiada temu, dokąd rakieta naprawdę doleciała.
Nano wykrywa też apogeum na bieżąco w trakcie lotu, ale tylko po to, aby wyznaczyć moment zmiany trybu hybrydowego i koniec zapisu. Apogeum w zapisie, na diodzie i na stronie informacji o locie to zawsze wartość obliczona podczas zapisywania.
Jeśli później zmienisz w Altimeter Cloud ciśnienie przy ziemi lub temperaturę, wysokość zostanie przeliczona z tych samych przetworzonych danych, więc poprawiony lot pozostanie równie czysty.
Zdarzenia lotu
Podczas zapisywania Nano ustala też na podstawie całego zapisu kluczowe momenty lotu: oderwanie, koniec pracy silnika (w tym każdego stopnia w locie wielostopniowym), wyrzut, apogeum, lądowanie i prędkość lądowania. Na płytkach w rewizji 4 i nowszych wyznacza też kąt prowadnicy startowej z odczytów na wyrzutni tuż przed oderwaniem. Pojawiają się one w nagłówku zapisu i na stronie informacji o locie.