Toda lectura de altura del Nano empieza siendo una medición de la presión del aire, y durante un vuelo esa presión se ve alterada por cosas que no tienen nada que ver con la altura real del cohete. Dos procesos convierten las lecturas brutas en el vuelo limpio que ve en sus datos, y ambos se ejecutan en el propio Nano al guardar el vuelo.
- TrueFuse usa el sensor de movimiento para corregir la altitud donde la presión no es fiable.
- TruePath elimina los errores de la curva de altitud y mejora los datos de forma real, sin usar estimaciones ni inventar datos.
Esta página explica qué hace cada uno por usted, por qué se ejecutan después del vuelo y no durante él, y cómo salen de ellos su velocidad y su apogeo.
Qué hace TrueFuse
TrueFuse es nuestro filtro de fusión de altitud. Combina el barómetro con el acelerómetro y el giroscopio para mantener correcta la altitud en la plataforma y durante el despegue, donde el motor y el flujo de aire junto a los orificios de ventilación hacen que la presión se lea mal mientras el cohete acelera con fuerza. También salva otras breves perturbaciones de presión basándose en la propia tendencia del vuelo. Fuera de esos momentos, la salida es la del barómetro. Nunca inventa altitud.
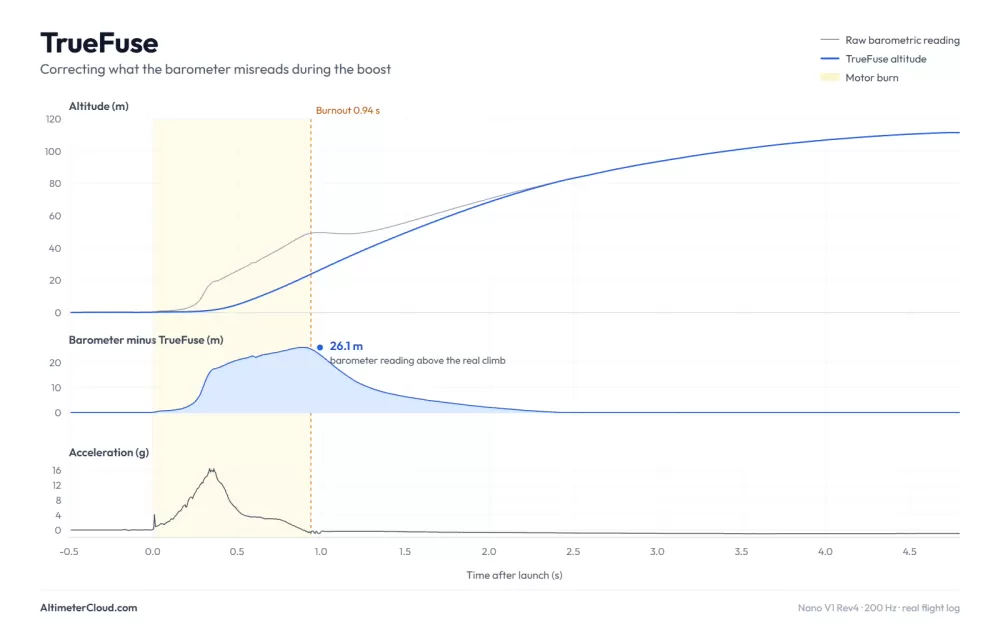
Un impulso con revisión 4 en el que el barómetro marca hasta 26 m de más. TrueFuse usa el sensor de movimiento para seguir el ascenso real.
TrueFuse necesita el sensor de movimiento, así que funciona en las placas de revisión 4 y posteriores; las placas anteriores usan solo TruePath. Si no puede aplicarse a un vuelo, por ejemplo una grabación muy corta, la altitud del barómetro pasa a TruePath tal como se grabó, y la página de información del vuelo indica si se aplicó TrueFuse.
Qué hace TruePath
TruePath es nuestro propio sistema de filtrado, desarrollado internamente. Durante un vuelo, la presión alrededor del sensor se ve alterada por todo tipo de cosas: el impulso brusco de una carga de eyección, las ondas de choque cuando el cohete atraviesa la barrera del sonido, las sacudidas y el balanceo bajo el paracaídas con viento, e incluso la luz del sol sobre el sensor. Todo ello aparece en la curva bruta como picos y oscilaciones que no son cambios reales de altura.
TruePath localiza esos picos, los elimina y luego suaviza la curva. El suavizado se define por tiempo y no por número de muestras, así que se comporta igual con cualquier frecuencia de registro, y es más ajustado en el apogeo que bajo el paracaídas. Los momentos rápidos y reales, como el giro en el apogeo, siguen siendo nítidos, sin el retraso que produciría simplemente promediar las lecturas.
TruePath no inventa datos ni estima por dónde fue su cohete. Trabaja solo con las lecturas que grabó el Nano, identifica las que son claramente erróneas y las elimina. Lo que queda es el vuelo real que hizo el cohete: el verdadero camino a través de sus datos.
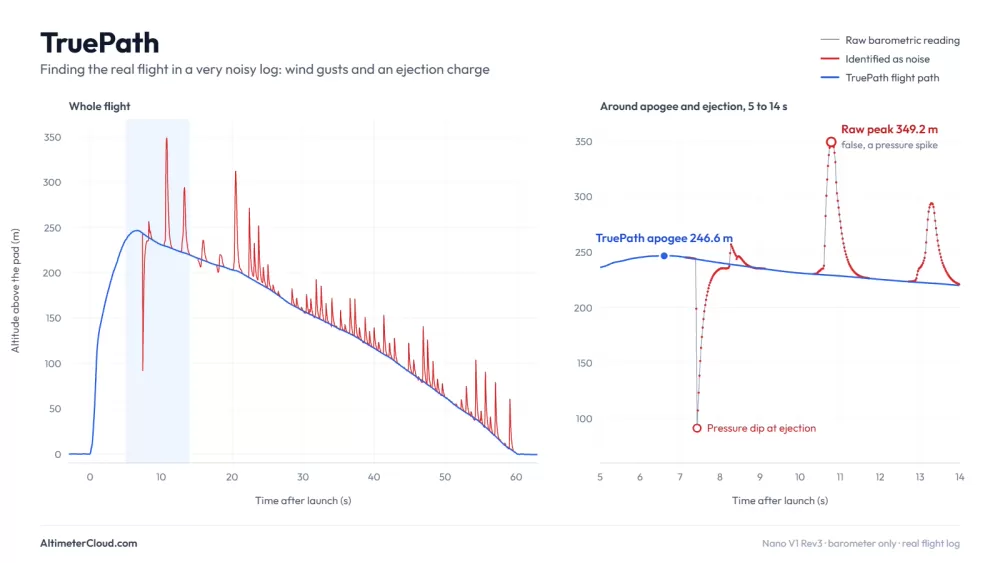
Un vuelo antiguo con revisión 3, con mucho más ruido de viento que los sensores actuales, además de una carga de eyección. Es una prueba más difícil para el filtro, y por eso es un buen ejemplo.
Por qué el Nano procesa después del vuelo
Algunos altímetros hacen también de ordenadores de vuelo, disparando cargas o accionando aerofrenos, así que tienen que filtrar sus lecturas en directo a medida que llegan. El Nano es un altímetro puro sin salidas, así que no tiene motivo para limpiar los datos en tiempo real. Durante el vuelo registra las lecturas brutas, hasta 833 veces por segundo en las placas de revisión 4 y posteriores, y deja todo el procesamiento para después.
Trabajar sobre el vuelo completo de una vez es una ventaja real: los filtros pueden ver lo que vino antes y después de cada punto, algo que un filtro en directo nunca puede hacer porque el resto del vuelo aún no ha ocurrido. Esa visión más completa es parte de por qué el resultado es tan limpio.
El mismo procesamiento se aplica tanto si el vuelo se guarda con normalidad tras el aterrizaje como si se reconstruye mediante la recuperación de registros en el siguiente encendido.
No se descarta nada
Un registro de vuelo ACLZ conserva la altitud barométrica bruta en su propia columna, exactamente como se midió antes de cualquier procesamiento, para que siempre pueda ver qué hizo el procesamiento y juzgarlo por sí mismo. Por la misma razón, la página de información del vuelo muestra el apogeo bruto y el procesado uno junto a otro.
El guardado lleva un momento
El procesamiento es el trabajo más pesado que hace el Nano. Puede tardar hasta unos 2,5 minutos en un registro largo a 833 Hz, y más con la batería baja, porque el Nano ralentiza su procesador para proteger la celda. Déjelo encendido hasta que termine. El LED muestra cada fase:
| LED | Fase |
|---|---|
| Rosa | El guardado ha empezado |
| Rojo, verde y luego blanco | TrueFuse |
| Rojo, verde y luego naranja | TruePath |
| Rojo, verde y luego azul | Escribiendo y firmando el registro |
| Azul fijo y luego 20 destellos blancos rápidos | Guardado y comprobado |
Velocidad y apogeo
Ambos proceden de la curva final procesada, no de las lecturas brutas.
La velocidad es el ritmo de cambio de la altura, calculado en una ventana corta centrada en cada muestra y estrechada en torno al fin de combustión para que el pico no se difumine. Como TrueFuse ya ha corregido el ascenso, la velocidad atraviesa el encendido y las perturbaciones de presión de un impulso rápido sin saltar con ellas.
El apogeo es el punto más alto de la curva procesada sobre la plataforma. Un solo pico suelto en los datos brutos podría parecer un breve salto de altura y confundirse con la cima; leer el apogeo en la curva procesada hace que la cifra refleje la altura que el cohete alcanzó de verdad.
El Nano también detecta el apogeo en directo durante el vuelo, pero solo para temporizar el cambio del modo híbrido y el final de la grabación. El apogeo de su registro, del LED y de la página de información del vuelo es siempre el calculado al guardar.
Si después ajusta la presión del suelo o la temperatura en Altimeter Cloud, la altura se recalcula a partir de estos mismos datos procesados, así que su vuelo corregido sigue igual de limpio.
Eventos del vuelo
Mientras guarda, el Nano determina también los momentos clave del vuelo a partir de la grabación completa: despegue, fin de combustión del motor (incluida cada etapa en un vuelo de varias etapas), eyección, apogeo, aterrizaje y velocidad de aterrizaje. En las placas de revisión 4 y posteriores también toma el ángulo de la guía de lanzamiento de las lecturas de la plataforma justo antes del despegue. Todo esto aparece en la cabecera del registro y en la página de información del vuelo.