Elke hoogtemeting op de Nano begint als een meting van de luchtdruk, en tijdens een vlucht wordt die druk verstoord door dingen die niets te maken hebben met de werkelijke hoogte van de raket. Twee processen maken van de ruwe metingen de schone vlucht die je in je data ziet, en beide draaien op de Nano zelf wanneer de vlucht wordt opgeslagen.
- TrueFuse gebruikt de bewegingssensor om de hoogte te corrigeren waar de druk niet te vertrouwen is.
- TruePath verwijdert fouten uit de hoogtecurve en verbetert de data echt, zonder schattingen te gebruiken of data te verzinnen.
Deze pagina legt uit wat elk ervan voor je doet, waarom ze na de vlucht draaien en niet tijdens, en hoe je snelheid en apogeum eruit voortkomen.
Wat TrueFuse doet
TrueFuse is ons fusiefilter voor de hoogte. Het combineert de barometer met de versnellingsmeter en gyroscoop om de hoogte op het lanceerplatform en tijdens de lancering correct te houden, waar de motor en de luchtstroom langs de ventilatiegaten de druk verkeerd laten meten terwijl de raket hard versnelt. Het overbrugt ook andere korte drukverstoringen met de eigen trend van de vlucht. Buiten die momenten is de uitvoer de barometer. Het verzint nooit hoogte.
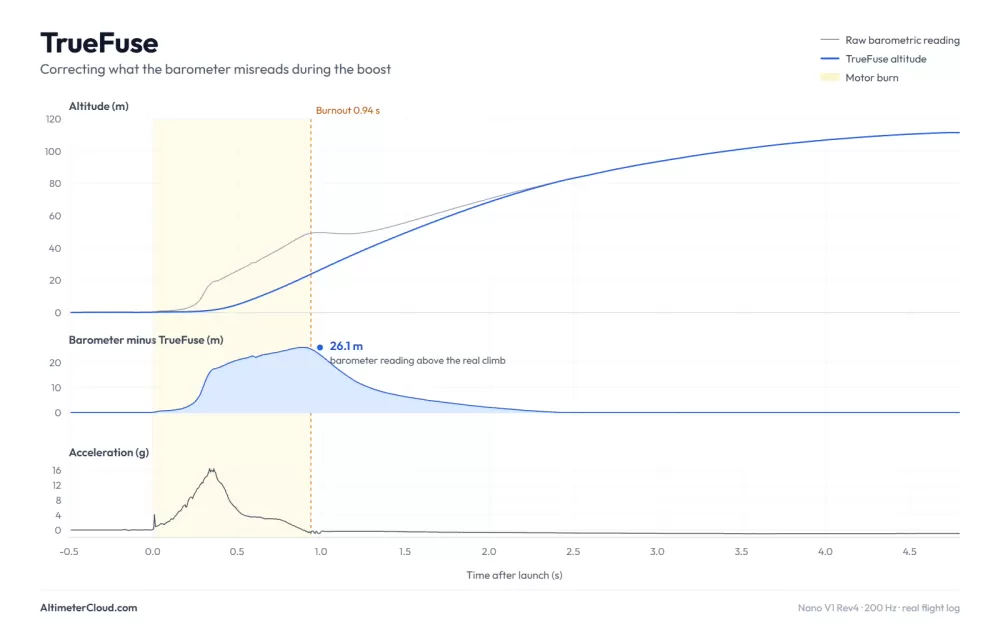
Een boost met revisie 4 waarbij de barometer tot 26 m te hoog meet. TrueFuse volgt met de bewegingssensor de echte klim.
TrueFuse heeft de bewegingssensor nodig, dus het draait op bordjes van revisie 4 en later; eerdere bordjes gebruiken alleen TruePath. Kan het bij een vlucht niet worden gebruikt, bijvoorbeeld bij een heel korte opname, dan wordt de barometerhoogte ongewijzigd aan TruePath doorgegeven, en de vluchtinfopagina toont of TrueFuse is toegepast.
Wat TruePath doet
TruePath is ons eigen filtersysteem. Tijdens een vlucht wordt de druk rond de sensor door van alles verstoord: de scherpe puls van een uitwerplading, de schokgolven als de raket door de geluidsbarrière gaat, schudden en slingeren onder de parachute in de wind, en zelfs zonlicht op de sensor. Dit alles verschijnt in de ruwe curve als pieken en schommelingen die geen echte hoogteveranderingen zijn.
TruePath vindt die pieken, verwijdert ze en maakt daarna de curve glad. Het gladmaken is ingesteld op tijd in plaats van op het aantal meetwaarden, zodat het bij elke lograte hetzelfde werkt, en het is strakker rond het apogeum dan onder de parachute. Snelle, echte momenten zoals het keerpunt bij het apogeum blijven scherp, zonder de vertraging die je zou krijgen door de metingen simpelweg te middelen.
TruePath verzint geen data en schat niet waar je raket heen ging. Het werkt alleen met de metingen die de Nano heeft opgenomen, herkent de metingen die duidelijk fout zijn, en verwijdert ze. Wat overblijft is de echte vlucht die de raket heeft gevlogen: het ware pad door je data.
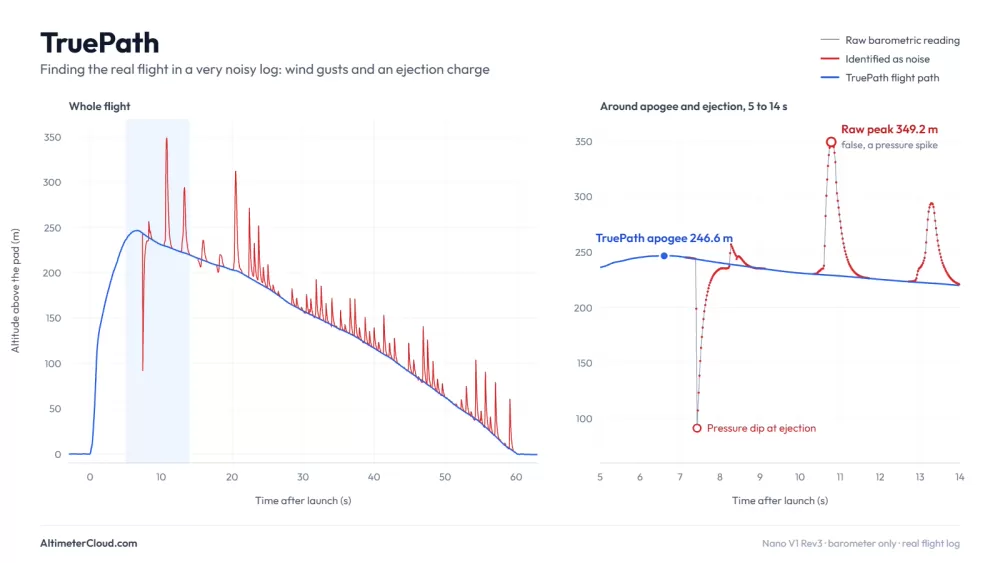
Een oude vlucht met revisie 3 met veel meer windruis dan de huidige sensoren geven, plus een uitwerplading. Het is een zwaardere test voor het filter, en daarom een goed voorbeeld.
Waarom de Nano na de vlucht verwerkt
Sommige hoogtemeters zijn tegelijk vluchtcomputer, ontsteken ladingen of sturen luchtremmen aan, en moeten hun metingen dus live filteren zodra ze binnenkomen. De Nano is een pure hoogtemeter zonder uitgangen, dus hij heeft geen reden om de data in realtime op te schonen. Tijdens de vlucht logt hij de ruwe metingen, tot 833 keer per seconde op bordjes van revisie 4 en later, en bewaart hij alle verwerking voor daarna.
In één keer aan de complete vlucht werken is een echt voordeel: de filters kunnen kijken naar wat er vóór en na elk punt kwam, wat een livefilter nooit kan omdat de rest van de vlucht nog niet heeft plaatsgevonden. Dat completere beeld is een van de redenen waarom het resultaat zo schoon is.
Dezelfde verwerking draait of de vlucht nu normaal na de landing wordt opgeslagen, of bij de volgende keer aanzetten opnieuw wordt opgebouwd door logherstel.
Er wordt niets weggegooid
Een ACLZ-vluchtlog bewaart de ruwe barometrische hoogte in een eigen kolom, precies zoals gemeten vóór elke verwerking, zodat je altijd kunt zien wat de verwerking heeft gedaan en het zelf kunt beoordelen. Om dezelfde reden toont de vluchtinfopagina het ruwe en het verwerkte apogeum naast elkaar.
Opslaan duurt even
De verwerking is het zwaarste werk dat de Nano doet. Bij een lange log op 833 Hz kan het tot ongeveer 2,5 minuten duren, en langer bij een lege accu, omdat de Nano dan zijn processor vertraagt om de cel te beschermen. Laat hem aanstaan tot hij klaar is. De LED toont elke fase:
| LED | Fase |
|---|---|
| Roze | Het opslaan is begonnen |
| Rood, groen, dan wit | TrueFuse |
| Rood, groen, dan oranje | TruePath |
| Rood, groen, dan blauw | De log schrijven en ondertekenen |
| Constant blauw, dan 20 snelle witte flitsen | Opgeslagen en gecontroleerd |
Snelheid en apogeum
Beide komen uit de afgewerkte, verwerkte curve, niet uit de ruwe metingen.
Snelheid is de snelheid waarmee de hoogte verandert, berekend over een kort venster rond elke meetwaarde en versmald rond de brandsluiting van de motor zodat de piek niet wordt uitgesmeerd. Omdat TrueFuse de klim al heeft gecorrigeerd, loopt de snelheid soepel door de ontsteking en de drukverstoringen van een snelle boost heen in plaats van ermee mee te springen.
Apogeum is het hoogste punt van de verwerkte curve boven het lanceerplatform. Eén losse piek in de ruwe data zou eruit kunnen zien als een korte sprong in hoogte en voor de top kunnen worden aangezien; door het apogeum uit de verwerkte curve af te lezen, weerspiegelt het getal waar de raket echt kwam.
De Nano herkent het apogeum ook live tijdens de vlucht, maar alleen om de overgang van de hybride modus en het einde van de opname te timen. Het apogeum in je log, op de LED en op de vluchtinfopagina is altijd het apogeum dat bij het opslaan is berekend.
Pas je later op de Altimeter Cloud de luchtdruk op grondniveau of de temperatuur aan, dan herberekent die de hoogte uit dezelfde verwerkte data, zodat je gecorrigeerde vlucht net zo schoon blijft.
Vluchtgebeurtenissen
Tijdens het opslaan bepaalt de Nano uit de hele opname ook de belangrijkste momenten van de vlucht: lancering, brandsluiting van de motor (inclusief elke trap bij een meertrapsvlucht), uitwerpen, apogeum, landing en de landingssnelheid. Op bordjes van revisie 4 en later bepaalt hij ook de hoek van de lanceerrail uit de metingen op het lanceerplatform vlak voor de lancering. Deze staan in de header van de log en op de vluchtinfopagina.