De bewegingssensor (IMU) van de Nano meet helling en rotatie tijdens de vlucht. Door hem te kalibreren leert de Nano hoe waterpas en stilstand eruitzien voor jouw specifieke bordje, wat de hoeken, helling en railhoek nauwkeurig houdt.
Het duurt een paar minuten en je hoeft het maar één keer te doen, al kun je het herhalen wanneer je wilt. Een niet-gekalibreerde Nano vliegt en logt nog steeds normaal, maar zijn hoeken zijn minder nauwkeurig en de vluchtinfopagina meldt dat hij niet gekalibreerd was.
Een kalibratie starten
- Sluit de Nano via USB aan en open
device_calibration.txtop de schijf. - Verander de 0 op de eerste regel in 1, sla het bestand op en werp de schijf uit.
- Koppel de USB-kabel los en zet de Nano aan. In plaats van zich voor te bereiden op een vlucht begint hij meteen met kalibreren.
Op de accu heb je geen last van de kabel terwijl je het bordje in elke positie draait. De Nano zet de eerste regel zelf terug op 0 als hij klaar is. Je kunt een kalibratie ook starten vanuit de tool Nano USB Settings.
Stap 1: Gyroscoop
Leg de Nano plat op iets stevigs en trillingsvrij, en raak hem niet aan.
| LED | Wat je doet |
|---|---|
| Constant rood, 3 seconden | Ga een stap achteruit |
| Knipperend rood, ongeveer 11 seconden | Houd hem volledig stil terwijl hij meet |
| Amber | Hij bewoog. Laat hem afronden en voer de kalibratie daarna opnieuw uit |
| Drie groene flitsen | Klaar, door naar de versnellingsmeter |
Stap 2: Versnellingsmeter
Daarna leg je de Nano in zes posities, één voor elke zijde, zodat hij de zwaartekracht in elke richting kan meten. Hij vraagt er altijd in dezelfde volgorde om, en toont de kleur van elke positie 2 seconden voordat hij begint.
| Kleur | Positie |
|---|---|
| Blauw | Plat, componentenzijde boven |
| Paars | Plat, componentenzijde onder |
| Cyaan | Op zijn kant, componentenzijde naar je toe, micro-USB rechts |
| Geel | Op zijn kant, componentenzijde naar je toe, micro-USB links |
| Wit | Rechtop, componentenzijde naar je toe, micro-USB onder |
| Groen | Rechtop, componentenzijde naar je toe, micro-USB boven |
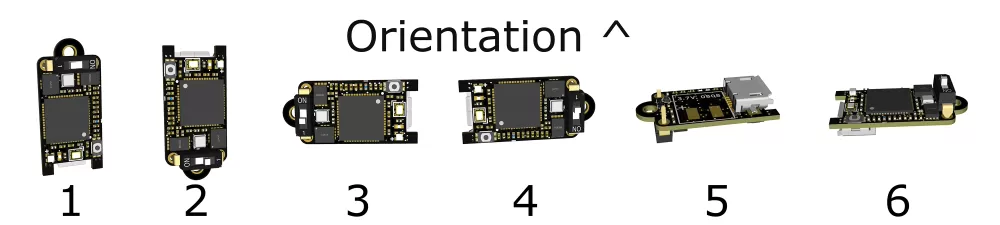
Terwijl je elke positie uitlijnt, vertelt de LED je hoe het gaat:
| LED | Betekenis |
|---|---|
| Rood | Verkeerde kant boven |
| Roze | Bijna, maar nog niet recht |
| Constant cyaan | Uitgelijnd en aan het meten. Houd hem stil |
| Drie groene flitsen | Positie vastgelegd, ga naar de volgende |
Het ritme is elke keer hetzelfde: lijn hem uit tot het lampje cyaan wordt, houd stil tot de groene flitsen, en ga dan verder. Tussendoor is er geen haast.
Als hij klaar is
Na de zesde positie flitst de Nano vijf keer blauw en herstart hij. Is hij aangesloten, dan verdwijnt zijn schijf even en komt weer terug. De kalibratie wordt in het eigen geheugen van de Nano opgeslagen en blijft bewaard als je hem uitzet.
Om te controleren of het gelukt is, open je device_information.html en zoek je naar Calibrated op de kalibratieregel, of open je device_calibration.txt opnieuw, waar nu de gemeten waarden staan met de eerste regel terug op 0.
De Nano legt ook vast hoe recht en hoe stil elke positie werd gehouden, en slaat die kalibratiekwaliteit bij elke vlucht op, zodat je hem op elke vluchtinfopagina kunt zien.