Cada leitura de altura no Nano começa como uma medição da pressão do ar e, durante um voo, essa pressão é perturbada por coisas que nada têm a ver com a altura real do foguete. Dois processos transformam as leituras em bruto no voo limpo que vê nos dados, e ambos são executados no próprio Nano quando o voo é guardado.
- TrueFuse usa o sensor de movimento para corrigir a altitude onde a pressão não é de confiança.
- TruePath remove erros da curva de altitude e melhora realmente os dados, sem recorrer a estimativas nem inventar dados.
Esta página explica o que cada um faz por si, porque são executados depois do voo e não durante, e como a velocidade e o apogeu resultam deles.
O que faz o TrueFuse
O TrueFuse é o nosso filtro de fusão de altitude. Combina o barómetro com o acelerómetro e o giroscópio para manter a altitude correta na plataforma e durante o lançamento, onde o motor e o fluxo de ar pelos orifícios de ventilação fazem a pressão ser lida de forma errada enquanto o foguete acelera fortemente. Também atravessa outras perturbações curtas de pressão usando a própria tendência do voo. Fora desses momentos, a saída é o barómetro. Nunca inventa altitude.
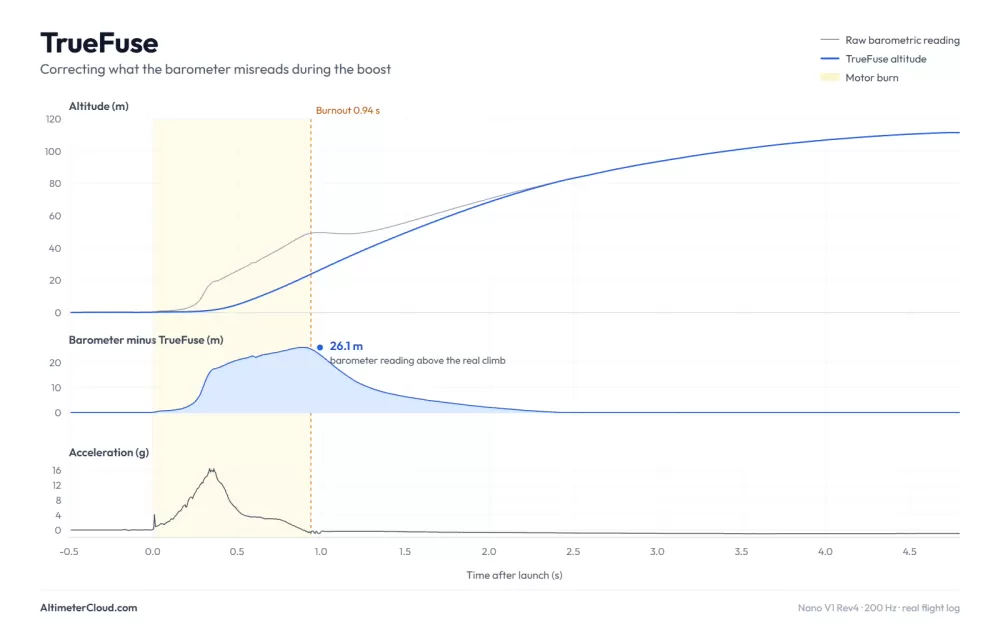
Uma aceleração inicial na revisão 4 em que o barómetro lê até 26 m a mais. O TrueFuse usa o sensor de movimento para seguir a subida real.
O TrueFuse precisa do sensor de movimento, por isso funciona nas placas da revisão 4 e posteriores; as placas anteriores usam só o TruePath. Se não puder ser usado num voo, por exemplo numa gravação muito curta, a altitude do barómetro é passada ao TruePath tal como foi gravada, e a página de informação do voo mostra se o TrueFuse foi aplicado.
O que faz o TruePath
O TruePath é o nosso próprio sistema de filtragem. Durante um voo, a pressão em torno do sensor é perturbada por todo o tipo de coisas: o impulso brusco de uma carga de ejeção, as ondas de choque quando o foguete passa a barreira do som, os solavancos e o balanço sob o paraquedas ao vento, e até a luz do sol no sensor. Tudo isto aparece na curva em bruto como picos e oscilações que não são variações reais de altura.
O TruePath encontra esses picos, remove-os e depois suaviza a curva. A suavização é definida pelo tempo e não pelo número de amostras, por isso comporta-se da mesma forma a qualquer taxa de registo, e é mais apertada no apogeu do que sob o paraquedas. Momentos rápidos e reais, como a inversão no apogeu, mantêm-se nítidos, sem o atraso que resultaria de simplesmente calcular a média das leituras.
O TruePath não inventa dados nem estima por onde o foguete foi. Trabalha apenas com as leituras que o Nano gravou, identifica as que estão claramente erradas e remove-as. O que fica é o voo real que o foguete fez: o verdadeiro trajeto através dos seus dados.
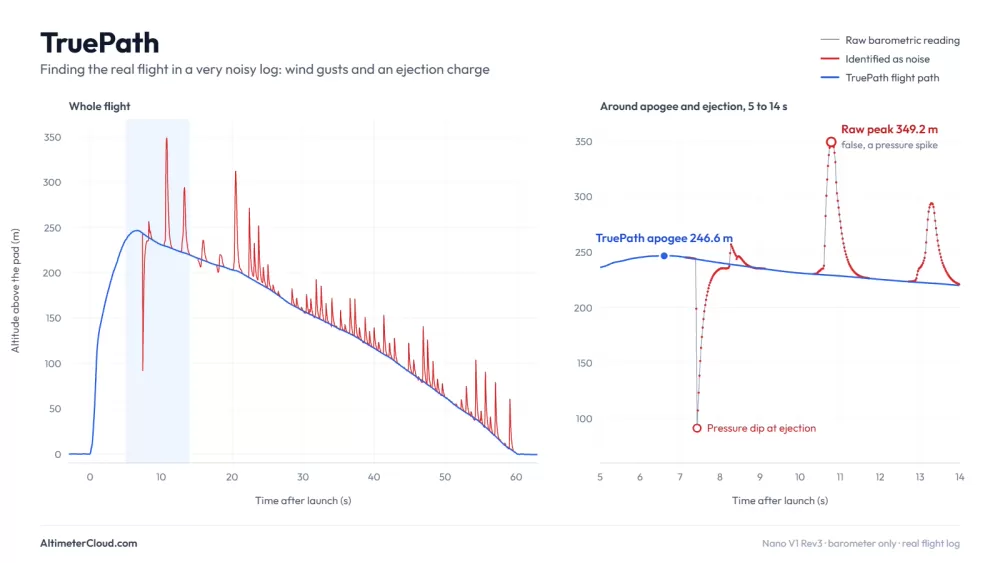
Um voo antigo da revisão 3 com muito mais ruído de vento do que os sensores atuais produzem, e ainda uma carga de ejeção. É um teste mais difícil para o filtro, e por isso é um bom exemplo.
Porque é que o Nano processa depois do voo
Alguns altímetros funcionam também como computadores de voo, disparando cargas ou acionando travões aerodinâmicos, por isso têm de filtrar as leituras em tempo real à medida que chegam. O Nano é um altímetro puro sem saídas, por isso não tem razão para limpar os dados em tempo real. Durante o voo, regista as leituras em bruto, até 833 vezes por segundo nas placas da revisão 4 e posteriores, e deixa todo o processamento para depois.
Trabalhar sobre o voo completo de uma só vez é uma vantagem real: os filtros podem olhar para o que veio antes e depois de cada ponto, o que um filtro em tempo real nunca consegue, porque o resto do voo ainda não aconteceu. Essa visão mais completa é parte da razão pela qual o resultado é tão limpo.
O mesmo processamento é aplicado quer o voo seja guardado normalmente após a aterragem, quer seja reconstruído pela recuperação de registos no arranque seguinte.
Nada é descartado
Um registo de voo ACLZ guarda a altitude barométrica em bruto numa coluna própria, exatamente como medida antes de qualquer processamento, para poder ver sempre o que o processamento fez e avaliá-lo por si. Pela mesma razão, a página de informação do voo mostra lado a lado o apogeu em bruto e o processado.
Guardar demora um pouco
O processamento é o trabalho mais pesado que o Nano faz. Pode demorar até cerca de 2,5 minutos num registo longo a 833 Hz, e mais com a bateria fraca, porque o Nano abranda o processador para proteger a célula. Deixe-o ligado até terminar. O LED mostra cada fase:
| LED | Fase |
|---|---|
| Rosa | A gravação em ficheiro começou |
| Vermelho, verde, depois branco | TrueFuse |
| Vermelho, verde, depois laranja | TruePath |
| Vermelho, verde, depois azul | A escrever e assinar o registo |
| Azul fixo, depois 20 clarões brancos rápidos | Guardado e verificado |
Velocidade e apogeu
Ambos vêm da curva final processada, e não das leituras em bruto.
A velocidade é a taxa de variação da altura, calculada numa janela curta centrada em cada amostra e estreitada em torno do fim da combustão do motor para que o pico não fique esbatido. Como o TrueFuse já corrigiu a subida, a velocidade atravessa a ignição e as perturbações de pressão de uma aceleração inicial rápida em vez de saltar com elas.
O apogeu é o ponto mais alto da curva processada acima da plataforma. Um único pico isolado nos dados em bruto poderia parecer um salto breve na altura e ser confundido com o pico; ler o apogeu da curva processada significa que o valor reflete onde o foguete realmente chegou.
O Nano também deteta o apogeu em tempo real durante o voo, mas apenas para cronometrar a mudança do modo híbrido e o fim da gravação. O apogeu no registo, no LED e na página de informação do voo é sempre o calculado ao guardar.
Se mais tarde ajustar a pressão no solo ou a temperatura no Altimeter Cloud, a altura é recalculada a partir destes mesmos dados processados, por isso o voo corrigido continua igualmente limpo.
Eventos do voo
Ao guardar, o Nano determina também, a partir da gravação completa, os momentos-chave do voo: descolagem, fim da combustão do motor (incluindo cada andar num voo de vários andares), ejeção, apogeu, aterragem e velocidade de aterragem. Nas placas da revisão 4 e posteriores, obtém também o ângulo da calha de lançamento a partir das leituras na plataforma mesmo antes da descolagem. Estes dados aparecem no cabeçalho do registo e na página de informação do voo.