Tous les paramètres du Nano se trouvent dans un seul fichier sur son lecteur, device_settings.txt. Vous pouvez le modifier avec n'importe quel éditeur de texte, ou changer les paramètres depuis votre navigateur avec l'outil Nano USB Settings.
Les hauteurs sont en mètres. Cette page décrit le firmware 2.00 ; votre version figure dans device_information.html.
Les paramètres en un coup d'œil
Sélectionnez un paramètre pour accéder à sa description.
| Paramètre | Par défaut | Plage |
|---|---|---|
| Identification | ||
| Nom de l'appareil device_tag | "MyNano" | Jusqu'à 20 caractères |
| Numéro de concurrent competitor_tag | "" (vide) | Jusqu'à 32 caractères |
| Numéros de concurrent supplémentaires competitor_tag_2, _3 | "" (vide) | Jusqu'à 32 caractères |
| Type d'appareil device | "NanoV1" | Ne pas modifier |
| Décollage et enregistrement | ||
| Hauteur de détection du décollage launch_detect | 30 | 1 à 199 m |
| Verrouillage au démarrage startup_lock | 0 | 0 à 999 s |
| Protection au décollage launch_protection | 2000 | 0 à 10000 mG |
| Arrêt de l'enregistrement recording_stop | 1 | 1, 2 ou 3 |
| Longueur maximale du journal max_samples | 38000 | 4000 à 38000 |
| Échantillonnage et enregistrement | ||
| Fréquence d'enregistrement sample_speed | 417 Hz | 104, 208, 417 ou 833 Hz |
| Rapport d'échantillonnage sample_ratio | 1 | 1 à 50 |
| Mode hybride hybrid_mode | 8 | 0 ou 1 (désactivé), ou 2 à 40 |
| Format du journal log_format | 1 (ACLZ) | 0 = CSV, 1 = ACLZ |
| Inclure la pression include_pressure | 0 | 0 ou 1 |
| Capteur de mouvement | ||
| Capteur haute vitesse high_speed_sensor | 1 | 0, 1 ou 2 |
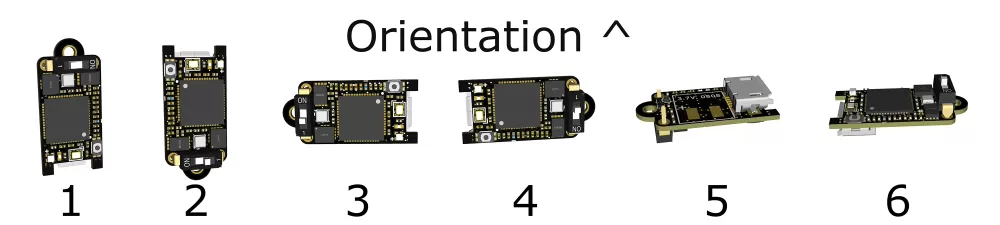
| Orientation orientation | 9 (auto) | 9 = auto, 1 à 6 |
| Synchronisation des capteurs sync_enable | 2 | 0 ou 1 = désactivé, 2 = activé |
| Alimentation et LED | ||
| Mode énergie emode | 1 | 1 ou 2 |
| Après l'atterrissage maintain_power | 0 | 0 à 3 |
| Affichage au démarrage show_altitude | 1 | 0 ou 1 |
| Luminosité de la LED led_brightness | 5 | 1 (la plus lumineuse) à 10 |
| Maintenance | ||
| Compatibilité téléphone android_compat | 0 | 0 ou 1 |
| Réinitialisation d'usine factoryreset | 0 | 0 ou 1 |
Modifier les paramètres
Dans le fichier de paramètres
- Avec l'interrupteur marche/arrêt sur OFF, branchez le Nano en USB. Il apparaît comme le lecteur ALTCLOUD.
- Ouvrez
device_settings.txtdans un éditeur de texte brut et modifiez les valeurs souhaitées. Laissez les guillemets, les deux-points et les virgules tels quels ; les valeurs texte restent entre guillemets, pas les nombres. - Enregistrez, éjectez le lecteur, puis débranchez le Nano. Les nouveaux paramètres sont lus à la mise sous tension suivante.
Avec l'outil Nano USB Settings
L'outil Nano USB Settings propose une liste déroulante pour chaque paramètre et n'accepte que des valeurs valides. Il nécessite le firmware 1.60 ou ultérieur et Chrome, Edge ou Opera sur un ordinateur de bureau ou portable.
- Branchez le Nano avec un câble USB de données et cliquez sur Connect altimeter. Choisissez l'entrée qui mentionne TinyUSB.
- Modifiez ce dont vous avez besoin et enregistrez. Toute valeur refusée est encadrée en rouge, avec la raison.
- La LED clignote trois fois en violet, puis une fois en vert lorsque la modification est acceptée. Elle prend effet au prochain démarrage du Nano.
Le fichier par défaut
Un Nano neuf écrit ces valeurs.
{
  "Important": "Check the manual for correct values",
  "device_tag": "MyNano",
  "competitor_tag": "",
  "competitor_tag_2": "",
  "competitor_tag_3": "",
  "device": "NanoV1",
  "android_compat": 0,
  "log_format": 1,
  "emode": 1,
  "factoryreset": 0,
  "high_speed_sensor": 1,
  "hybrid_mode": 8,
  "include_pressure": 0,
  "launch_detect": 30,
  "launch_protection": 2000,
  "led_brightness": 5,
  "maintain_power": 0,
  "max_samples": 38000,
  "orientation": 9,
  "recording_stop": 1,
  "sample_ratio": 1,
  "sample_speed": 417,
  "show_altitude": 1,
  "startup_lock": 0,
  "sync_enable": 2
}
Identification
Le nom de l'appareil et les trois numéros de concurrent sont écrits dans chaque journal de vol et couverts par sa signature numérique : ils ne peuvent donc pas être modifiés après coup sans faire échouer la vérification. Modifier le fichier de paramètres n'affecte que les vols futurs.
Nom de l'appareil device_tag
Valeurs valides : Jusqu'à 20 caractères
Un nom pour cet altimètre. Il s'affiche sur la page du vol lorsque vous envoyez un journal sur Altimeter Cloud.
Numéro de concurrent competitor_tag
Valeurs valides : Jusqu'à 32 caractères
Votre numéro de compétition FAI ou NAR, ou un code délivré le jour même. Comme il figure dans le journal signé, le journal prouve qui a effectué le vol et qu'il a été enregistré après la délivrance du code. Laissez-le vide si vous ne participez pas à une compétition.
Numéros de concurrent supplémentaires competitor_tag_2, _3
Valeurs valides : Jusqu'à 32 caractères
Si vous participez à plusieurs compétitions, ajoutez ici vos autres numéros et le Nano sera prêt pour toutes. L'outil USB Settings accepte jusqu'à 20 caractères pour chacun.
Type d'appareil device
Valeurs valides : Ne pas modifier
Laissez "NanoV1". Si la valeur est différente, aucun de vos paramètres n'est appliqué et le fichier est réinitialisé.
Décollage et enregistrement
Hauteur de détection du décollage launch_detect
Valeurs valides : 1 à 199 m
La hauteur, en mètres, que la fusée doit dépasser au-dessus de la rampe avant qu'un décollage puisse être confirmé. Elle doit rester au-dessus pendant 1 seconde avec une poussée soutenue, ou pendant 2,5 secondes sur la seule hauteur. Le journal commence quand même sur la rampe, car le Nano garde en mémoire les dernières secondes pendant l'attente. 25 à 50 m conviennent à la plupart des vols.
Verrouillage au démarrage startup_lock
Valeurs valides : 0 à 999 s
Ignore tout décollage pendant ce nombre de secondes après la mise sous tension, pour vous laisser le temps de refermer la fusée. 0 le désactive. Tant que le verrouillage est actif, la LED luit en rouge entre les clignotements normaux, et la lueur s'arrête une fois le délai écoulé.
Protection au décollage launch_protection
Valeurs valides : 0 à 10000 mG
Permet au Nano de confirmer rapidement un décollage, une fois la fusée au-dessus de la hauteur de détection, s'il détecte aussi une poussée soutenue dans l'axe de la fusée. La valeur est l'accélération totale en milli-G : un Nano immobile mesure environ 1000, donc la valeur par défaut de 2000 demande 1 G de poussée réelle. Les chocs et manipulations sur la rampe ne comptent pas, et une combustion courte qui ne l'atteint pas confirme quand même le décollage sur la seule hauteur après 2,5 secondes, sans rien perdre.
Réglez 4000 si la fusée est souvent bousculée sur la rampe, ou 0 pour désactiver la vérification.
Arrêt de l'enregistrement recording_stop
Le moment où le Nano arrête l'enregistrement après l'atterrissage. Il s'arrête aussi si le journal est plein ou si la batterie descend à 3,05 V, et tout ce qui a été enregistré est sauvegardé.
| Valeur | Effet |
|---|---|
| 1 | Après 8 secondes d'altitude stable (par défaut) |
| 2 | Après 16 secondes d'altitude stable |
| 3 | Uniquement lorsque le journal est plein |
Longueur maximale du journal max_samples
Valeurs valides : 4000 à 38000
Le nombre maximal d'échantillons qu'un journal de vol peut contenir, données d'avant le décollage comprises. Les journaux CSV ont une limite plus basse, voir format du journal.
Échantillonnage et enregistrement
Fréquence d'enregistrement sample_speed
Valeurs valides : 104, 208, 417 ou 833 Hz
Le nombre de fois par seconde où le Nano enregistre en vol. Les fréquences élevées capturent plus de détails mais consomment plus de batterie et remplissent le journal plus vite. Chaque échantillon du capteur de mouvement est conservé, et le baromètre fonctionne à 80 Hz quelle que soit la fréquence.
| Fréquence d'enregistrement | Durée du journal sans mode hybride |
|---|---|
| 104 Hz | Environ 6 minutes |
| 208 Hz | Environ 3 minutes |
| 417 Hz | Environ 90 secondes |
| 833 Hz | Environ 45 secondes |
Le mode hybride, activé par défaut, allonge nettement ces durées.
Rapport d'échantillonnage sample_ratio
Valeurs valides : 1 à 50
Conserve un échantillon sur N ; 1 les conserve tous. Le journal ne descend jamais sous 10 échantillons par seconde, donc une valeur plus élevée est ramenée à cette limite. Avec le mode hybride activé, c'est lui qui prend le relais après l'apogée.
Mode hybride hybrid_mode
Enregistre les parties importantes du vol à pleine fréquence et le reste à une fréquence plus basse, pour qu'un long vol tienne quand même. La montée, l'apogée, les 5 secondes qui suivent l'apogée, les 20 derniers mètres avant l'atterrissage et tout choc supérieur à 7 g (l'ouverture d'un parachute principal, par exemple) sont toujours enregistrés intégralement.
| Valeur | Effet |
|---|---|
| 0 ou 1 | Désactivé, chaque échantillon est enregistré |
| 2 à 40 | Activé, conserve un échantillon sur N entre les parties importantes. La valeur par défaut de 8 donne environ 52 Hz à 417 Hz. |
Par exemple, un vol à 5 km avec 20 secondes de montée, enregistré à 417 Hz, enregistre pendant environ 8,5 minutes au lieu de 90 secondes. À 208 Hz, c'est environ 20 minutes.
Format du journal log_format
| Valeur | Effet |
|---|---|
| 0 | CSV. S'ouvre dans un tableur directement depuis le lecteur, mais limité à 22 000 échantillons. |
| 1 | ACLZ, le journal compressé du Nano, que nous recommandons. Les mêmes données avec la même précision qu'un CSV dans environ un quinzième de l'espace, plus l'altitude du baromètre exactement telle qu'enregistrée, avant tout traitement. Il contient aussi une signature pour le CSV qu'il génère, de sorte qu'un CSV reconstruit à partir de lui peut toujours être vérifié. Envoyez-le sur Altimeter Cloud pour le consulter, et téléchargez-y l'un ou l'autre format. (par défaut) |
Voir la page Format du journal de vol pour plus de détails.
Inclure la pression include_pressure
| Valeur | Effet |
|---|---|
| 0 | Pas de colonne de pression (par défaut) |
| 1 | Ajoute une colonne de pression (hPa) aux journaux CSV, calculée à partir de l'altitude lors de l'enregistrement du journal. La limite CSV passe à 20 000 échantillons. |
Capteur de mouvement
Capteur haute vitesse high_speed_sensor
Échantillonne le capteur de mouvement plus vite que la fréquence d'enregistrement et fait la moyenne, pour contrer l'effet des vibrations sur les mesures. L'accélération, la rotation et les angles enregistrés sont plus propres.
| Valeur | Effet |
|---|---|
| 0 | Désactivé |
| 1 | Capteur de mouvement à 1 667 Hz (par défaut) |
| 2 | Comme 1, avec le gyroscope à 3 333 Hz |
Cela coûte un ou deux pour cent d'autonomie, il vaut donc la peine de le laisser activé.
Orientation orientation
La façon dont le Nano est monté, pour que les angles de vol soient corrects. Utilisez le numéro qui correspond au schéma, la flèche pointant vers l'ogive.
| Valeur | Effet |
|---|---|
| 1 | Debout, port micro-USB vers le bas |
| 2 | Debout, port micro-USB vers le haut |
| 3 | Sur le côté, LED d'état sur le bord inférieur |
| 4 | Sur le côté, LED d'état sur le bord supérieur |
| 5 | À plat, face vers le bas, batterie vers le haut |
| 6 | À plat, face vers le haut, batterie vers le bas |
| 9 | Automatique. Déterminée sur la rampe à partir de la gravité, arrondie à la plus proche des six positions (l'alignement à 90 degrés le plus proche), mise à jour s'il est maintenu immobile dans une autre position, et verrouillée au décollage. (par défaut) |
Synchronisation des capteurs sync_enable
Lorsqu'elle est activée, l'accéléromètre affine l'instant du décollage au début de la poussée, en ignorant un éventuel pic de l'allumeur, et les mesures du baromètre, légèrement en retard sur le capteur de mouvement, sont alignées sur lui.
| Valeur | Effet |
|---|---|
| 0 ou 1 | Désactivé |
| 2 | Activé (par défaut) |
Alimentation et LED
Mode énergie emode
Le niveau de réduction de consommation du Nano une fois la rampe calme depuis un moment. Tout mouvement le ramène immédiatement à pleine fréquence, et l'enregistrement qu'il conserve pour le décollage est le même dans les deux cas.
| Valeur | Effet |
|---|---|
| 1 | Normal. Se réveille 52 fois par seconde. (par défaut) |
| 2 | Économie maximale. Se réveille 26 fois par seconde pour une autonomie plus longue. |
Après l'atterrissage maintain_power
Ce que fait le Nano une fois le vol enregistré.
| Valeur | Effet |
|---|---|
| 0 | Clignote en rouge, puis se met en veille. Secouez-le fermement une ou deux secondes pour revoir le numéro de vol et l'apogée. (par défaut) |
| 1 | Fait clignoter l'apogée jusqu'à ce que la batterie soit vide |
| 2 | Fait clignoter l'apogée pendant 4 minutes, puis se met en veille |
| 3 | Fait clignoter l'apogée pendant 10 minutes, puis se met en veille |
Voir Affichage de l'altitude par clignotement pour savoir lire les clignotements.
Affichage au démarrage show_altitude
| Valeur | Effet |
|---|---|
| 0 | Saute l'affichage |
| 1 | Fait clignoter le dernier numéro de vol et l'apogée à la mise sous tension (par défaut) |
Un appui bref sur le bouton sur la rampe lance l'affichage dans les deux cas.
Luminosité de la LED led_brightness
Valeurs valides : 1 (la plus lumineuse) à 10
1 est le plus lumineux et 10 le plus faible. Une LED moins lumineuse économise un peu d'énergie.
Maintenance
Compatibilité téléphone android_compat
Certains téléphones et tablettes refusent d'ouvrir un lecteur qu'ils ont déjà vu.
| Valeur | Effet |
|---|---|
| 0 | Apparaît toujours comme le même lecteur (par défaut) |
| 1 | Apparaît comme un nouveau lecteur à chaque mise sous tension |
Réinitialisation d'usine factoryreset
| Valeur | Effet |
|---|---|
| 0 | Normal (par défaut) |
| 1 | Efface le lecteur et rétablit toutes les valeurs par défaut à la mise sous tension suivante, puis revient à 0 |
D'autres méthodes de réinitialisation figurent sur la page Réinitialisation d'usine.
Vérifier vos modifications
Après une mise sous tension, rouvrez device_settings.txt. Si vos valeurs y sont toujours, elles ont été acceptées. Si le fichier est revenu aux valeurs par défaut, quelque chose était incorrect : comparez-le au tableau ci-dessus.
Paramètres verrouillés
La pression au niveau de la mer (1013,25 hPa), la température (15 °C) et le filtrage du baromètre sont fixés dans le firmware. Les anciens fichiers peuvent encore contenir des clés comme sealevel, fixed_temp ou kalmanfilter ; elles sont ignorées.